
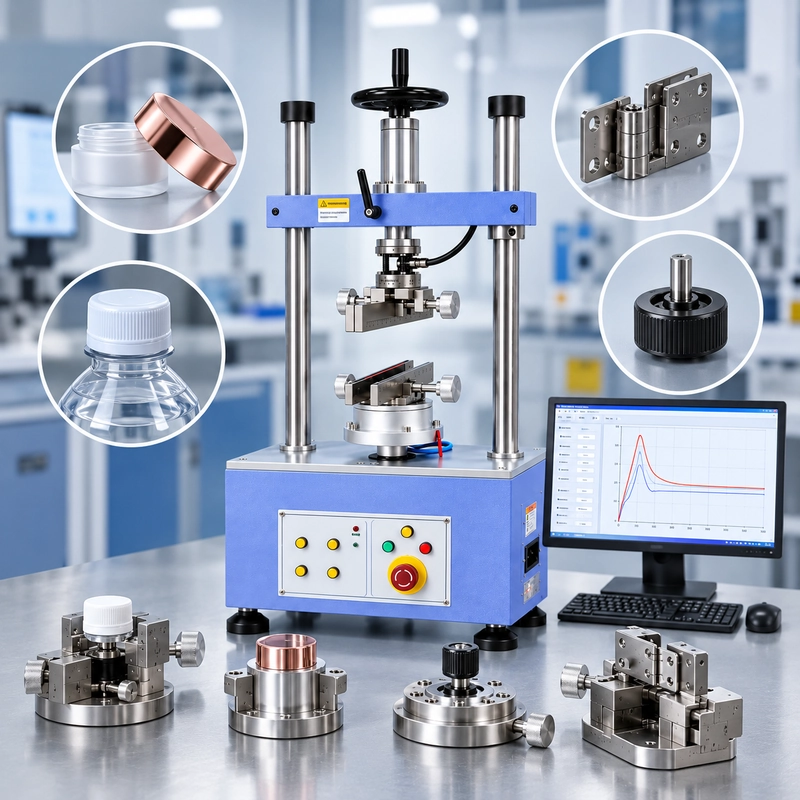
50 N·mのトルクセンサーは技術的には0.5 N·mを測定できます。
それはその作業に適したセンサーであるという意味ではありません。
スケールの反対側でも同様です。もし製品が通常約0.8 N·mで動作するなら、1 N·mのセンサーを選ぶと効率的に見えるかもしれませんが、同じ製品でも1.3 N·mのブレイクアウェイピークが現れます。
このため、トルクテスターの範囲選択は、利用可能な最大容量や図面に印刷された公称トルクから始めるべきではありません。
本当は実際の機械的イベントから始まるはずです。
センサー範囲内の通常のトルクはどこにありますか?テストが捉えなければならない最大のトルクは何でしょうか?バリエーションやトランジェントピークにはどれくらいのヘッドルームが必要ですか?そして、その時点でセンサーの精度や解像度の仕様は実際に何を意味するのでしょうか?
これらの問題は最大N·mの数よりも重要です。
最大容量は有用な測定範囲とは異なります。
トルクレンジの実際の意味
センサーの評価:
0–5 N·m
フルスケール容量は5 N·mです。
これがセンサーの名目上のスパンを示しています。
0から5 N·mの間のすべてのトルクがテストに同じように有効だとは言いません。
この区別は重要です。なぜなら、距離は測定性能の一部に過ぎないからです。
トルクセンサーには精度、解像度、再現性、校正、過負荷挙動の仕様もあります。測定システムは独自の表示や取得制限を導入することがあります。
したがって、あるセンサーが2N·m、別のセンサーが20 N·mの場合、問題は単純に以下の通りではありません。
どれがトルクをカバーできるか?
両方 may 可能。
より良い質問は次の通りです:
テストで実際に必要な性能レベルでトルクイベントを測定するのはどれでしょうか?
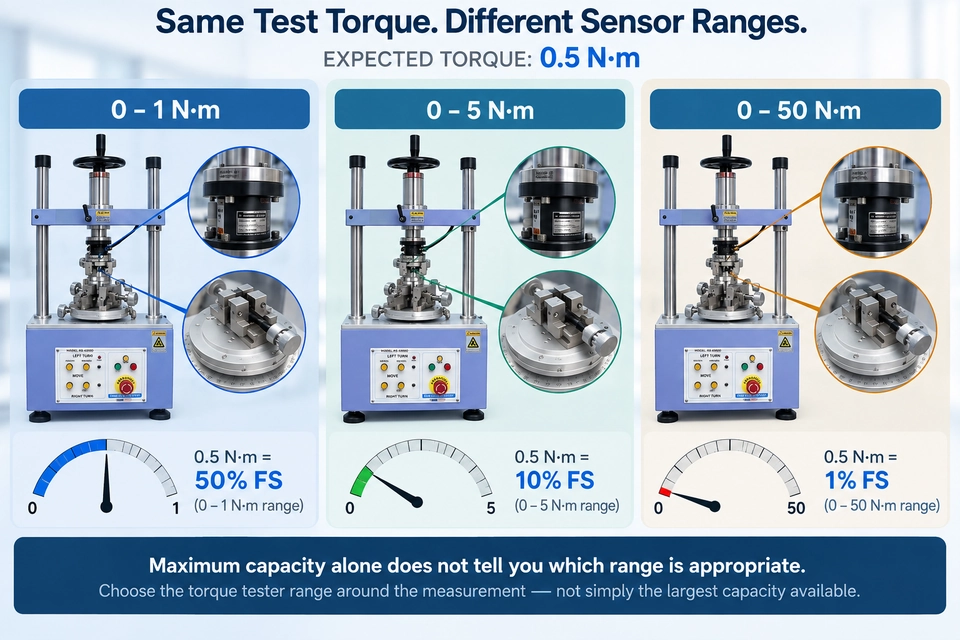
期待テスト値を0.5 N·mと考えます。
1 N·mセンサーでは、これはフルスケールの半分に相当します。
5 N·mセンサーでは0.1秒です。
50 N·mセンサーでは、0.01分の1です。
50 N·mセンサーが最も容量があります。
これだけでは最低トルク測定
に適した最適な性能が必ずしも与えられるわけではありません。同時に、0.5 N·m以上にほとんど余裕がないセンサーを選ぶと、別の問題が生じる可能性があります。
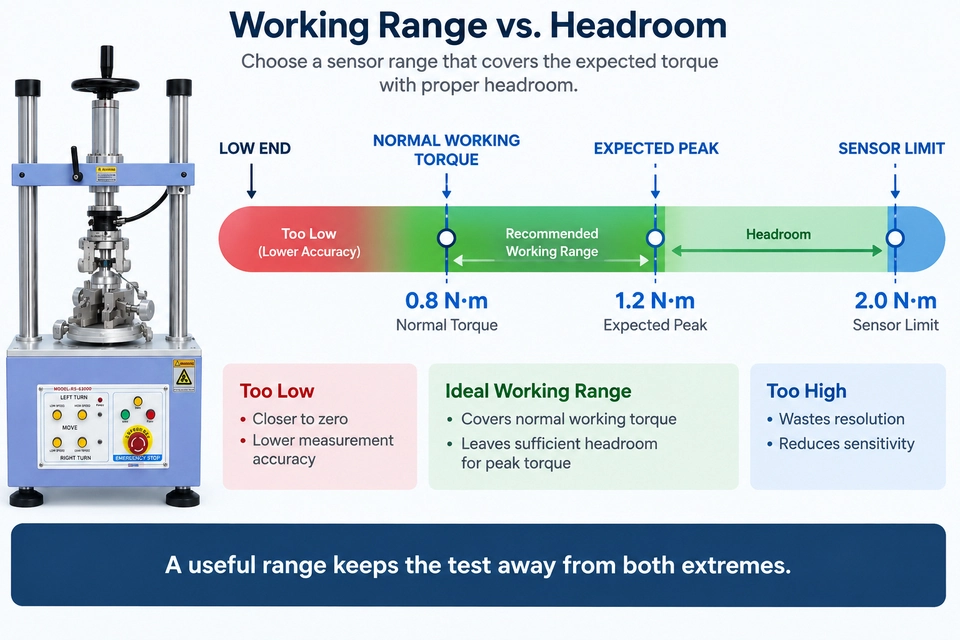
有用範囲はこの二つの極端の間に位置しなければなりません。
Start With the Real Torque Event
名目トルク値はあくまで出発点に過ぎません。
トルクセンサーの範囲を選択する前に、テスト中に製品が実際に何をするかを定義してください。
ボトルのクロージャーは典型的な取り出しトルクが約0.6 N·mになることがあります。
ヒンジは0.4 N·mで動作しますが、運動開始時により高いブレイクアウェイイベントを示します。
回転部品は1.2 N·mの初期ピークの後、約0.8 N·mで沈降することがあります。
これらの違いは重要です。なぜなら、センサーはあなたが関心を持つ出来事を捉えなければならないからです。単に引用しやすい数字だけでなく。
レンジ選択については:
- 通常の作動トルクはどれくらいですか?
- 期待されるトルクはどれくらいですか?
- ブレイクアウェイや過渡的なピークはあるか?
- サンプル間どれくらいのばらつきが存在するのか?
- 上位合格・不合格限界は通常値より高くなっていますか?
- CWとCCWでトルクは違いますか?
- 老化、サイクル、またはコンディショニング後に値は変わるのか?
ここで多くの範囲選択エラーが始まります。
顧客は以下を報告することがあります:
"トルクは約0.8 N·mです。"
では、0.8 N·mとは実際には何を意味するのでしょうか?
Running torque?
平均トルク?
ピークトルク?
A target application torque?
もしテストに1.4 N·mのブレイクアウェイピークが含まれている場合、そのピーク(0.8 N·mの実行値ではなく)が必要なセンサー容量を決定することがあります。
実際に測定しなければならない最も高いトルクイベントを選択してください。
なぜピークトルクとヘッドルームが重要なのか
トルクテストは完全に安定した値のように振る舞うことはほとんどありません。
クロージャーは初期除去ピークを生み出すことがあります。
ヒンジはより安定した走行領域に入る前にトルクが切れることがあります。
ノブ、シャフト、ねじ切り部分、コネクターも同様のことができます。
Consider:
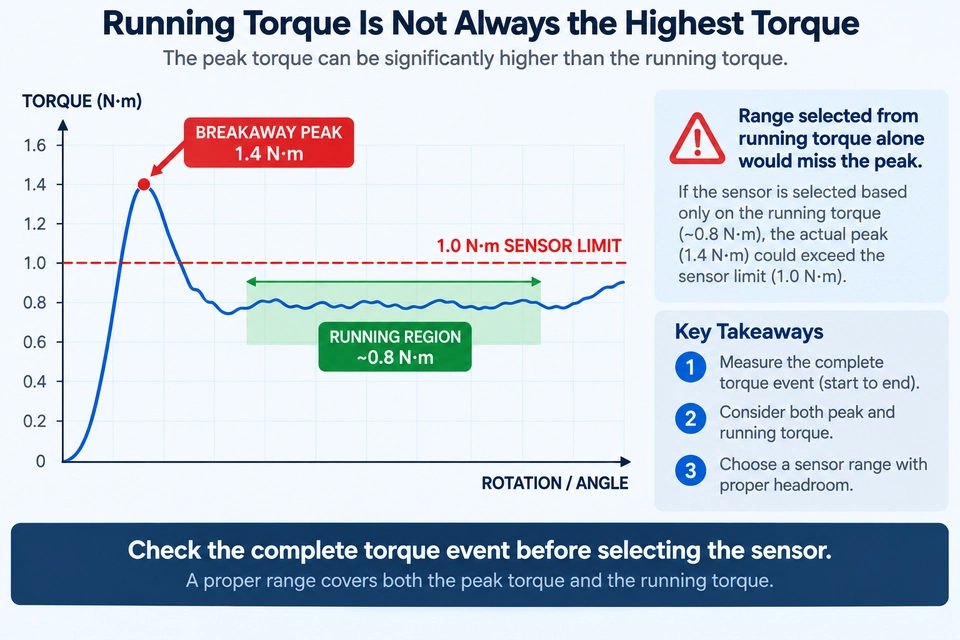
走行トルク: 0.8 N·m
ブレイクアウェイピーク: 1.4 N·m
もし距離選択が0.8 N·mのみに基づくなら、1 N·mのセンサーが妥当に見えるかもしれません。
しかし、テストが全事象を捉えなければならない場合、すでに小さすぎます。
走行領域が始まる前に、曲線はセンサーの範囲を超えてしまいます。
これにより、システムによってはオーバーレンジデータ、クリップされたピーク、または不要な過負荷リスクが生じる可能性があります。
つまりヘッドルームは公称テスト値以上のものをカバーする必要があります。
サンプルの変動、ブレイクアウェイイベント、過渡期ピーク、プロセスの変動、そしてテストが捕捉すると予想される上限を考慮しなければなりません。
これは、次のような普遍的なルールを使うことを意味しません:
"Always add 20%."
or:
"常に名目トルクを2倍にする。"
これらのショートカットは異なる製品やセンサーの挙動を無視しています。
実際の試験から有用なマージンが得られるべきです。
精度、解像度、フルスケールを同時に読み取る必要があります
期待トルクとピークが分かれば、次の質問は単純に以下の通りではありません。
"どのセンサーが十分な容量を持っているのか?"
それは:
"センサーは実際にテストが行われる場所をどれくらい正確に測定しているのか?"
ここで精度仕様が重要です。
例えば次のような数値:
±0.5%
それだけでは十分ではありません。
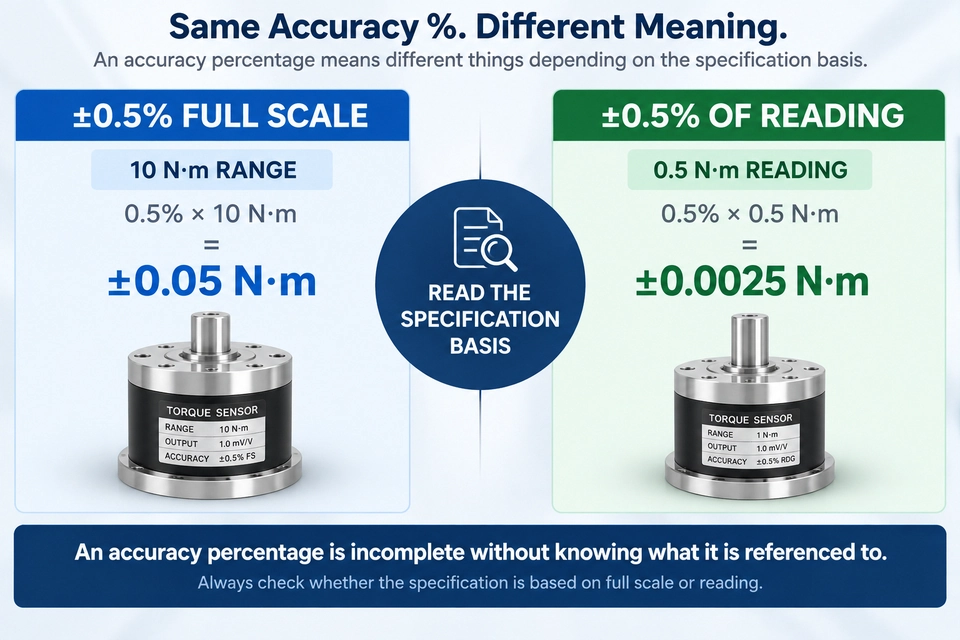
2つのセンサーが±0.5%と言っても、同じテストトルクでも大きく異なる挙動を示します。
最初の質問は以下の通りです:
0.5% of what?
一般的な仕様形式には以下が含まれます:
±% of Full Scale
±% of Reading)
これらは互換性がありません。
純粋に例を考えてみましょう。
センサーには以下があります:
Range: 0–10 N·m
Accuracy: ±0.5% FS
Then:
0.5% × 10 N·m = 0.05 N·m
では、そのセンサーを使って0.2 N·mの測定を行うと想像してください。
0.05 N·mという全スケール寄与は、実際のトルクに比べて大きいです。
比較として、例として:
±0.5% of reading
)at:
0.5 N·m
対応:
±0.0025 N·m
これらは説明的な計算であり、特定のITM-LABトルクセンサーの仕様ではありません。彼らは、なぜパーセンテージは基準なしには解釈できないのかを示しています。
参照先がわかるまで正確率は不完全です。
Resolutionは全体の別の部分を加えます。
区別したい場合:
0.42 N·m
from:
0.45 N·m
システムはそのスケールで意味のある差を示すのに十分な解像度が必要です。
しかし解像度は精度と同じではありません。
ディスプレイは多くの小数点数を表示できますが、すべての数字を正確に表示することはできません。
そのため、トルクセンサーの選択は、距離、精度ベース、解像度、再現性を一緒に考慮すべきです。
実用的なトルク範囲選択の例
では、そのアイデアをまとめてみて。
お客様がボトルのクロージャーをテストする必要があると仮定します。
利用可能な情報は以下の通りです:
典型的な除去トルク:0.6 N·m
最高観測通常トルク:0.9 N·m
可能な過渡期ピーク:1.1 N·m
Required result:ピーク除去トルク+トルクカーブ
3つのセンサーレンジを検討しています。
0–1 N·m
一見するとアプリケーションに近いように見えます。
0.6 N·mの典型値は範囲内に
収まります。しかし、可能な1.1 N·mのピークはフルスケールを超えます。
もしそのピークを測定する必要があるなら、この範囲は狭すぎます。
0–2 N·m
典型的な0.6 N·mの値は全スケールの30%に位置します。
可能な1.1 N·mのピークは55%です。
センサーを過度に大きくすることなく、期待されるイベントより上に有用な余裕があります。
範囲の観点からは、こちらの方が有力な候補です。
0–10 N·m
このセンサーはテスト全体を簡単にカバーできます。
しかし、一般的な0.6 N·mの値は全スケールのわずか6%
を占めます。これでセンサーが自動的に不適格になるわけではありません。
しかし、購入者は実際の精度、解像度、再現性の仕様が0.6〜1.1 N·mの範囲でどのように機能するかを確認する必要があります。
これが主な違いです:
Capacityはセンサーがイベントをカバーできることを確認しています。測定仕様は、イベントに適したかどうかを確認します。
距離だけを考えると、0–2 N·mの選択肢がより有力な候補となります。
最終的な選択は実際のセンサー仕様、試験方法、器具、動作、データ要件によって異なります。
レンジが不十分にマッチしている場合どうなる?
範囲が大きすぎる場合と狭すぎる範囲は異なる問題を引き起こします。
| Range Too Large | Range Too Small |
|---|---|
| テストトルクはフルスケールのごく一部を占め | ますピークトルクは容量を超えることがあります |
| 解像度がより重要になるかもしれません | Data May clip or over range |
| 小さな変更は区別が難しい場合があります | 過負荷リスク増加 |
| 定格容量の多くは未使用です | トルクイベントは記録できない場合があります |
これによりより有用な選択原理が導かれます:
イベント全体に十分なヘッドルームを確保する最小の適切な範囲を選びます。
The word 適切な事項。
これにより、最小のセンサーに向かう競争にならないように距離選択が防がれます。
1つのトルク範囲では足りない場合
一部の検査室ではトルクの適用が一つに限りません。
彼らは多くのものを持っています。
例えば:
Cosmetic closure: 0.1–0.3 N·m
Beverage closure: 0.5–1.5 N·m
Rotary component: 5–10 N·m
理論的には大きなセンサー1つで3つすべてをカバーできます。
しかし、それが必ずしも低トルク製品の最適な測定法になるわけではありません。
試験システムによっては、互換性のあるセンサー、複数の測定範囲、異なるテスター構成、または非常に異なるトルククラス専用システムがより適切な場合があります。
これは、低トルクの結果が単なる合格・不合格数値ではなく、正確に比較する必要がある小さな変化である場合に特に重要です。
大型センサー1つで購入が簡単になることがあります。
測定を簡略化しない場合があります。

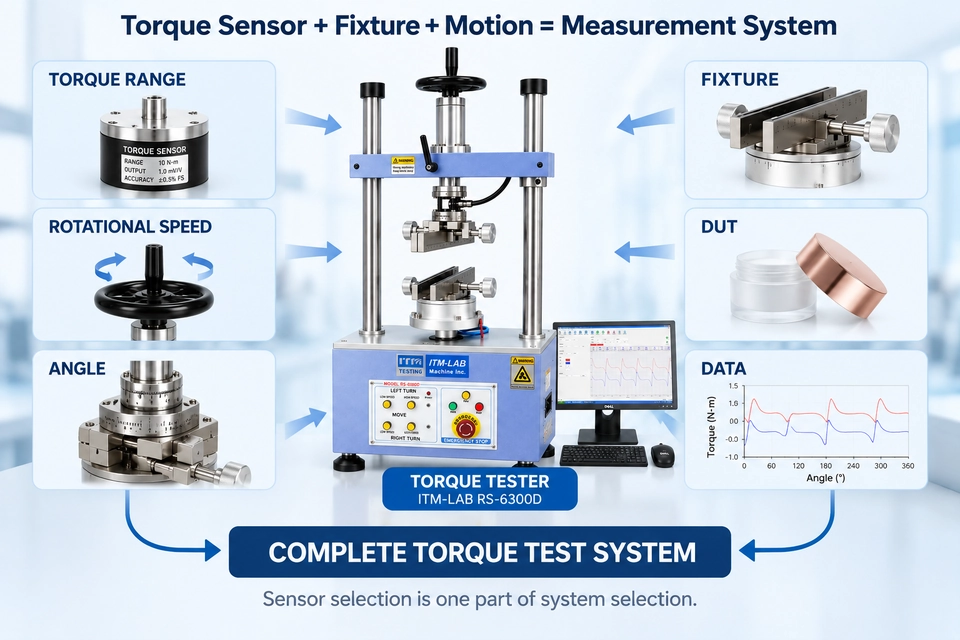
Rangeはテストシステムの一部に過ぎ
ませんセンサーの距離が適切になったら、次の問題は機械が必要な動きを再現し、DUTを正しく保持できるかどうかです。
良いレンジでも不良器具は直りません。
正しい回転速度は生成されません。
必要な角度や方向を保証するものではありません。
そして、システムが実際に必要なトルクカーブを記録できるかどうかは教えてくれません。
完全な構成は回転速度、角度、CW/CCW方向、治具設計、DUT寸法、トルク角取得、耐久性要件を考慮しなければなりません。
例えば、2 N·mのセンサーはトルクに非常に適している場合があります。
しかし、ボトルキャップの上で器具が滑っても、テストは間違っています。
ヒンジや回転部品試験にも同じことが言えます。
正しいサイズのセンサーが間違った器具に装着されていても、やはり誤ったテストシステムです。
Torque Tester レンジ選択ロードマップ
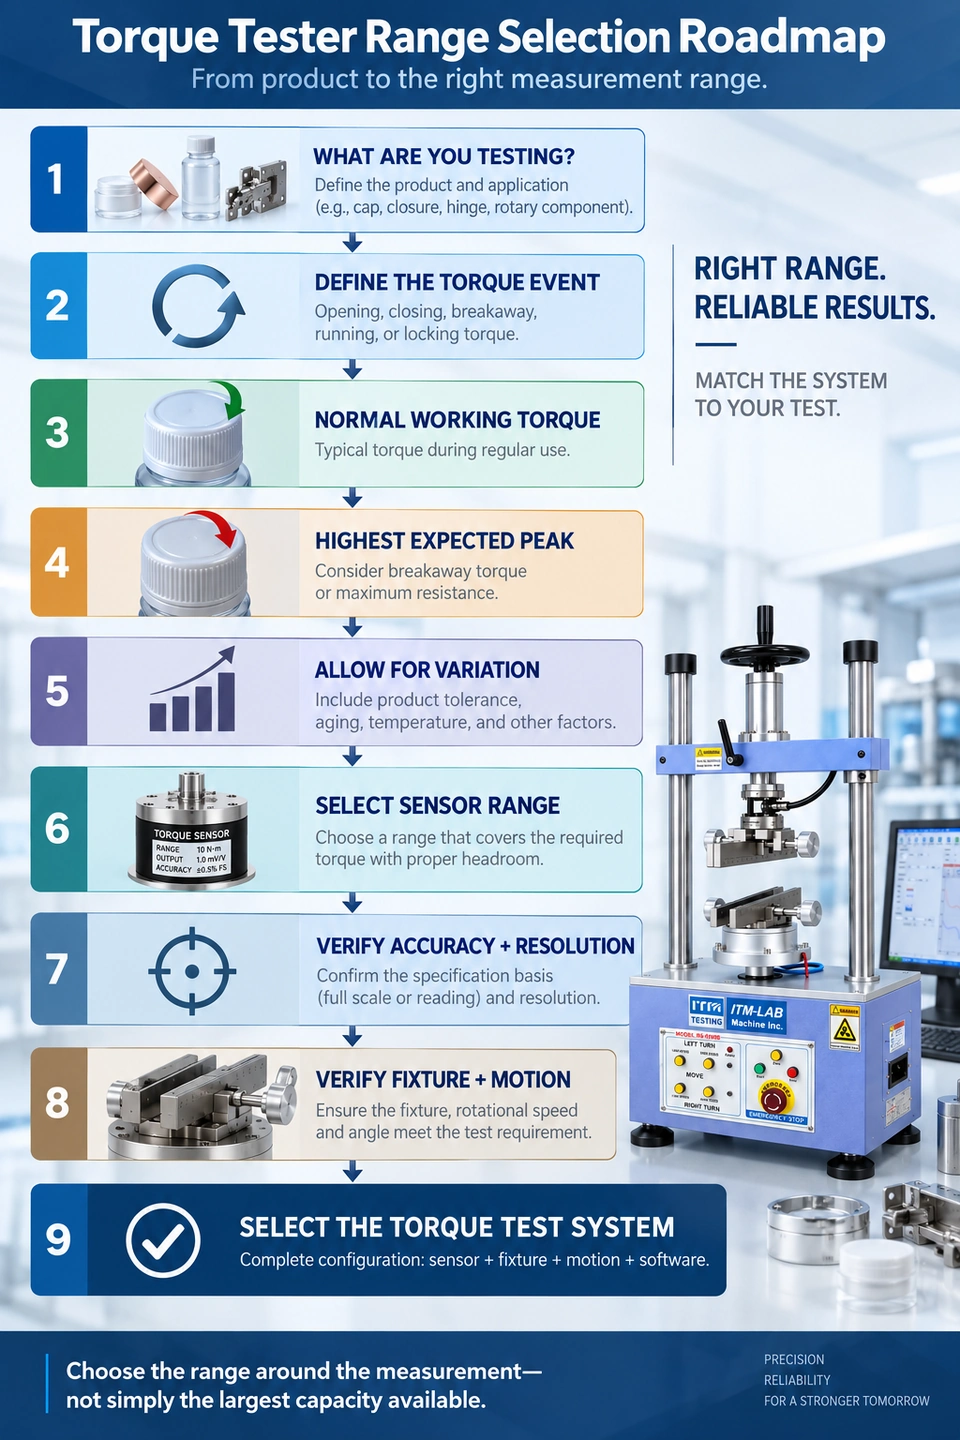
実用的な選択列はシンプルに保つことができます。
Start with the product.
次にトルクイベントを定義します。
その後のみセンサー範囲を選択するべきです。
What to send Before Equipment Selection
次のようなメッセージです:
"5 N·mトルクテスターが必要です。"
は有用ですが、誤った範囲の仮定に基づいている可能性があります。
システムを推奨する前に、以下のことを知っておくとより有益です:
- DUT または product type
- 通常の期待トルク
- 最高観測トルク
- peak、breakaway、またはrunning torque
- CW / CCW requirement
- 回転角度
- 回転速度
- DUT dimensions
- fixture requirement
- ピークのみまたはトルク角曲線
- 適用標準または内部方法
もし航続距離がまだ不確かであれば、既存の試験データ、トルク曲線、製品図面、写真、または代表的なサンプルが実際の要件を定義するのに役立ちます。
トルクイベントが明確であればあるほど、センサーの照合が容易になります。
よくある質問
1 N·mのテストでどのトルク範囲を選べばよいでしょうか?
まず1 N·mが何を意味するかを決定します。
もしこれが通常の動作トルクであっても、製品が1.4 N·mのブレイクアウェイピークを生じる場合、1 N·mのセンサーでは完全な現象には小さすぎます。
適切な範囲は測定すべき最大トルクをカバーしつつ、通常の作動値周辺で適切な測定性能を維持すべきです。
できるだけ小さいトルクセンサーを選ぶべきでしょうか?
No.
より短いレンジはフルスケールの有効活用が可能ですが、実際の製品変動やピークトルクには十分なヘッドルームが必要です。
目標は最小の適切な範囲であり、単に最小の数ではありません。
より大容量のトルクテスターの方が正確ですか?
必ずしもそうとは限りません。
容量が高まるほど、システムはより大きなトルクをカバーできます。
これは必ずしも低トルクでの性能向上を意味するわけではありません。
精度基準、解像度、再現性、較正、そしてセンサー範囲内の実際の作業点はすべて重要です。
トルクレンジとトルク分解能の違いは何ですか?
トルク範囲はセンサーが測定するトルクの範囲を表します。
Resolutionは測定システムがその範囲内での変化をどれだけ細かく識別または表示できるかを示します。
解像度だけでは精度を定義しません。
1台のトルクテスターは複数のトルクレンジをカバーできますか?
これはテストシステムによります。
システムによっては異なるセンサーや構成を使うことがあります。他のものは固定された測定範囲を用いています。
もし検査室が非常に異なるトルクレベルで製品をテストする場合は、システムを選ぶ前に適用範囲全体を定義してください。
Final thoughts
最も高いN·mの評価が必ずしも最も安全な選択とは限りません。
そして、公称値をカバーする最小のセンサーが必ずしも最良の選択とは限りません。
有用なトルクテスターの範囲は機械的なイベントから始まります。
通常のトルクはどれくらいですか?
最も高い峰はどこですか?
どのくらいの製品バリエーションが存在するのか?
どれくらいのヘッドルームが必要ですか?
それならセンサー仕様を正しく読み取る必要があります。
精度パーセンテージは何を参照しているのでしょうか?
解像度は適していますか?
システムは本当に重要な変更を区別できるのでしょうか?
これらの質問に答えた後にのみ、照明器具、速度、角度、方向、データ要件がシステム選択を完了します。
プロセスの4つの原則が要約されます:
最大容量は有用な測定範囲とは異なります。
実際に測定しなければならない最も高いトルクイベントを選択してください。
精度、解像度、フルスケールレンジは同時に読み取る必要があります。
最良の範囲は利用可能な最大の範囲ではありません。基準に合うのは範囲です。
トルクテストソリューションをリクエストする際に送るもの
送信の代わりに:
"5 N·mのトルクテスターが必要です。"
send:
Product / DUT: _____
通常作動トルク:_____ N·m
最高期待トルク: _____ N·m
ピーク/ブレイクアウェイトルク: _____ N·m
回転方向:CW / CCW / 両方
回転角:_____°
回転速度:_____
DUT Dimensions: _____
Fixture Requirement: _____ / Recommend
必要結果:ピークトルク / トルク角曲線 / 両方
Test Method / Standard: _____
Test Volume: _____ specimens / cycles per day(1日あたり
)この情報により、サプライヤーは以下を設定できます:
トルクレンジ → センサー → フィクスチャー → モーション → データ→マシン
トルク範囲がまだ不確かであれば、既存のトルクカーブ、製品図面、サンプル写真、または過去の試験データを送ってください。航続距離は、公称トルク値だけで判断するのではなく、実際の試験要件から評価できます。
