
海面で完璧に動作するUAV部品が、必ずしもミッション高度で動作することを証明したわけではありません。
明らかな違いは圧力です。それが必ずしも最も重要なものとは限りません。
動力付きのフライトコントローラーは周囲の空気の密度が低くなるため、依然として熱を発生させます。バッテリーは指定された温度で電力を供給しなければなりません。カメラやセンサーは、単に電源を入れたままではなく、性能要件を満たす必要があります。
ここでUAVの高度試験は、DUTをチャンバーに入れて真空を引くよりも面白くなります。
多くのUAVコンポーネントにおける資格問題はこれに近いです:
ミッションに重要な機能が監視されている間、DUTは必要な圧力と温度で必要な時間動作できますか?
この質問は試験の定義方法や高度試験チャンバーの選択方法を変えます。
UAVコンポーネントの高度は実際に何を変えるのか?
Altitudeは運用環境の便利な略称です。しかし、実験室には測定可能な条件が必要です。
まずは大気圧です。
標準大気下では高度が上がるにつれて圧力が低下します。例えばNASAの大気モデルは、高度とともに圧力が下がる様子を記述し、異なる高度での圧力、温度、密度を推定するための方程式を提供します。
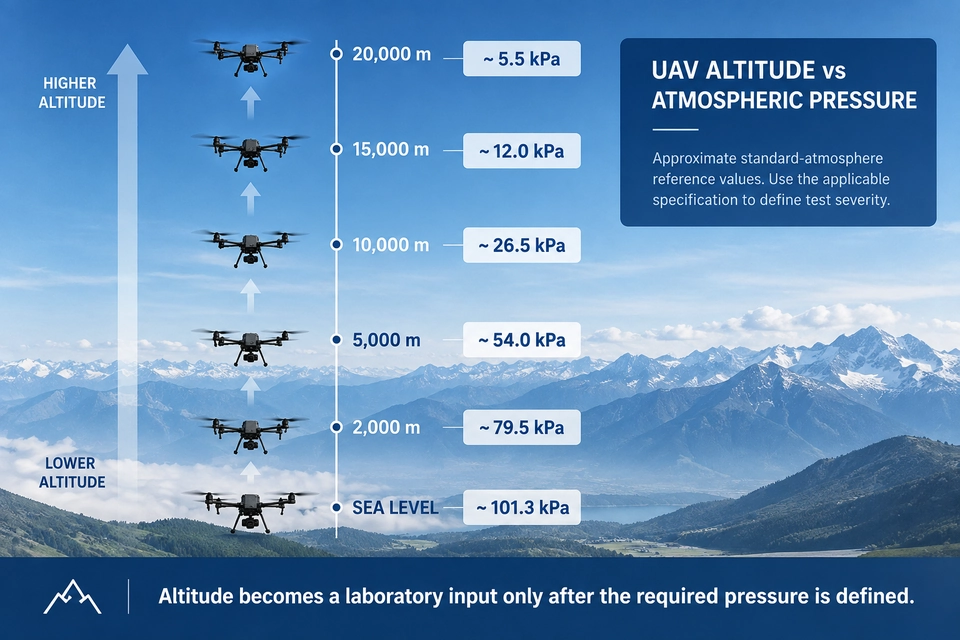
いくつかの有用な参照値は以下の通りです:
| Approx. Altitude | Approx. Standard Atmospheric Pressure(標準大気圧) |
|---|---|
| 海面 | 101.3 kPa |
| 2,000 m | 79.5 kPa |
| 5,000 m | 54.0 kPa |
| 8,000 m | 35.6 kPa |
| 10,000 m | 26.5 kPa |
| 15,000 m | 12.0 kPa |
| 20,000 m | 5.5 kPa |
これらはreference-atmosphere値であり、既製のUAV試験の厳しさではありません。チャンバーの設定値は、適用される試験仕様、顧客要件、または定義されたミッションプロファイルから算出されるべきです。
この区別は重要です。
"5,000 m 作動高度"は有用な工学情報です。
しかしテストを始める前に、もっと正確なものにする必要があります:
必要な圧力 + 温度 + 持続時間 + DUT 運転状態 + 受け入れ基準
Temperatureは別の入力です
気圧は基準大気下での高度と予測可能な関係を持つ。実際のUAV部品の温度はもっと複雑です。
外部搭載カメラ、胴体内に収められたバッテリー、電源付きのフライトコントローラーは、同じ航空機上で異なる熱状態を経験する可能性があります。
太陽光曝露、気流、エンクロージャー設計、近隣の電子機器、電気負荷、ミッション時間などが部品温度に影響を与えることがあります。
したがって、テストエンジニアは魅力的な近道に抵抗すべきです:
ミッション高度 →標準大気温度 → DUT試験温度
温度要件は実際の資格基準から取るべきです。
Then There is heat
これは特に電力電子機器で重要です。
高度が上がるにつれて空気密度は低下します。NASAの標準大気モデルは、この密度の変化と気圧、温度を説明しています。
今度はエンクロージャー内で数十ワットの電力を消費するパワードフライトコントローラーを考えてみましょう。
チャンバーは-20°Cに設定されても、DUT内のすべての電子部品が-20°Cであるわけではありません。DUTは熱を発生させており、その熱バランスは低圧条件下で変化することがあります。
これがチャンバー選択の有用なルールです:
チャンバー設定値≠部品温度。
もしUAVコンポーネントが高度試験中に動作する場合、その熱負荷は試験定義および装備RFQに記載されます。

どのUAVコンポーネントが最も高度に敏感か?
航空機のすべての部品に対して同じ意味を持つ単一の「UAV高度試験」は存在しません。
故障メカニズムが重要です。
Battery Packs
バッテリーの場合、温度は通常高度の議論から切り離すことはできません。
パックは指定された動作環境下でも必要な電気性能を提供しなければなりません。資格プログラムによっては、圧力の低下もその環境の一部となることがあります。
それで関連する質問がなされます:
バッテリーは高度露出に耐えるだけなのか、それとも指定された性能を発揮しなければならないのか?
これらは異なるテストです。
もう一つ区別が必要です。UN 38.3 T.1高度シミュレーションはリチウム電池の輸送安全要件です。UAVの運用高度認定は、異なる工学的問いを問います。すなわち、バッテリーが航空機の指定された要件を意図された環境で満たしているかどうかです。
同じバッテリーでも両方の要件を満たすことがありますが、一方が自動的に他方を置き換える必要はありません。
フライトコントローラーおよびアビオニクス
アビオニクスの場合、動力試験は試験後の検査以上のことを明らかにし得ます。
飛行管制官は高度条件下で通信、安定した電力挙動、故障のない運転を維持する必要がある場合があります。
唯一の受理チェックが「回復後に起動しますか?」だけの場合、低圧でのみ発生した中断は記録されないことがあります。
熱挙動も注目に値します。なぜなら、アビオニクスは運用中も熱を発生し続けるからです。
Sensors and Communication Modules
センサーの場合、電源オンおよび正しく動作することは同義語ではありません。
DUTによっては、エンジニアが監視する必要がある場合があります:
測定精度、信号安定性、データ出力、通信状態または測定ドリフト。
試験を生き延びても指定精度帯域を超えたセンサーは、任務要件に失敗した可能性があります。
Cameras and Gimbals
光学ペイロードは別の懸念をもたらします。
温度はフォーカス、アライメント、機械的挙動に影響を与えることがあります。ペイロードは高度条件が存在する間、画質やジンバル動作を維持する必要がある場合があります。
結露や曇りが懸念される場合、環境の遷移も重要です。
共通点はシンプルです:
チャンバーサイクルを定義する前に「pass」の意味を定義してください。

なぜ圧力のみの試験は実際の要件を見逃すのか
アビオニクスモジュールが35 kPa および-40°Cで動作しなければならないとします。
実験室は2つの別々のテストを行うことができました。
Test A — Low Temperature
-40°C
おおよそ通常の大気圧
そして:
Test B — Low Pressure
35 kPa
23°C
両方のテストは有用な情報を提供します。
どちらもDUTが以下で動作することを自動的に示すわけではありません:
Test C — Temperature + Altitude
-40°C
35 kPa
powered
これは結合条件が常に異なる結果をもたらすという意味ではありません。
これは相互作用がまだ実証されていないことを意味します。
温度は材料、電子機器、バッテリー、シールに影響を与えることがあります。圧力の低下は周囲の空気環境を変え、熱挙動や圧力差に影響を与えることがあります。
資格要件がこれらの条件を同時に指定する場合、それらを個別に再現すると別の質問に答えます。
同じ圧力。異なる熱環境。別の資格の質問です。
これは単純な低圧チャンバーと温度・高度チャンバーが同等の試験ツールでなくなるポイントです。

MIL-STD-810H メソッド500.6かIEC 60068-2-13か?
これらの参照は高度試験の議論でよく言及されますが、「真空中に置く」のラベルとして扱うべきではありません。
IEC 60068-2-13:2021は
MIL-STD-810H メソッド500.6は、低気圧・高度曝露に対するライフサイクル環境アプローチを採用し、さまざまな低気圧状況に対応する手順を含んでいます。
UAVの作業において、有用な高次の区別は以下の通りです:
| MIL-STD-810H Method 500.6 | IEC 60068-2-13:2021 | |
|---|---|---|
| Environment | Low pressure / altitude | Low air pressure |
| General approach | ライフサイクル環境テーラーリング | 定義された環境試験方法 |
| Common context | 航空宇宙、防衛、堅固装備 | Components and equipment(部品および機器) |
| Test selection | 適用手続きおよびライフサイクル要件 | 関連する仕様とseverity |
| UAV use | 指定されたミッション駆動資格 | 指定された部品/機器の低圧試験 |
この表は、どちらか一方の標準を選ぶことを意図していません。
防衛UAVプログラム、商用部品仕様、顧客固有の資格計画は異なる要件を参照する場合があります。
チャンバー選択で重要なのは、その要件が最終的にどうなるかです:
圧力、温度、持続時間、遷移、DUT状態およびモニタリング。
これがもう一つ有用な原則につながります:
チャンバーから標準を選択しないでください。試験要件からチャンバーを選択します。
ミッション高度を実験室テストプロファイルに変える
「8,000mまで運用する」という表現はまだチャンバープログラムではありません。
翻訳が必要です。
Start With the pressure requirement
ミッションの高度が出発点となります。
標準大気基準は高度を大気圧に変換するのに役立ちますが、最終的なチャンバー値は該当する仕様または資格基準に従うべきです。
ここでIMAGE 4が役立ちます。
Add the Temperature
次に、DUTが以下をしなければならないかどうかを問
うsurvive the temperature,
温度で動作します。
または温度で定義された性能要件を満たす。
これらは必ずしも同等の受け入れ基準ではありません。
環境到達方法を定義
テストではまずDUTが温度に達してから圧力を下げる必要がありますか?
圧力と温度は一緒に変化すべきか?
特定の圧力変化率は必要ですか?
安定化はどのように決定されるのか?
適用手続きはこれらの質問に答えるはずです。チャンバーはそれらを再現できるように設定すべきです。
Define the Exposure
35 kPaに達してもテストが完了したわけではありません。
要件には曝露時間と、その開始時刻の明確な定義が必要です。IECは2021年の改訂版で曝露時間の選択に関する指針を追加したことを指摘しています。
Decide If the DUT Operates
この決定はテスト目的物とチャンバー構成の両方に影響を与えます。
電源駆動のDUTは以下を必要とする場合があります:
配線、信号接続、データ通信、熱電対および追加給電。
作業スペースに熱も導入します。
Decide What counts as a pass
"フライトコントローラーの場合、これには通信や故障状態も含まれます。
カメラの場合、画像やジンバルのパフォーマンスが重要になることがあります。
センサーの場合、精度が重要になることがあります。
バッテリーの場合、電気的性能が重要になることがあります。
意味のある受け入れ基準がない明確に定義されたチャンバープロファイルは、依然として不完全な適格試験です。
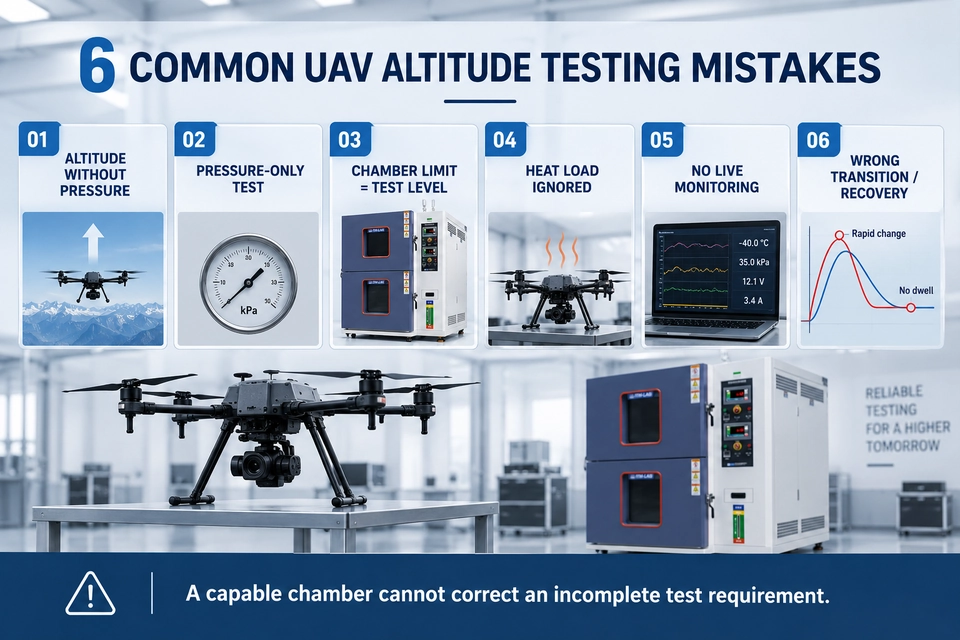
UAV高度試験で通常何がうまくいかないのか?
ほとんどの高度試験の問題は、チャンバーが低圧を生み出せないことによって引き起こされるわけではありません。要件がテストに変換される時点で、より早く始まります。
01 — 圧力基底なしの高度
"10,000 m" は環境を表します。検査室は依然として、どの圧力の定義や仕様が試験を規定しているかを知る必要があります。
02 — 圧力のみ、要件が組み合わさった場合
室温低圧試験は指定された低温・低圧運転条件を再現しません。
03 — Chamber Limit = Test Level
これは意外と簡単に犯しやすい間違いです。
チャンバーが1 kPaに達するなら、それは機器の能力について何かを示しています。
do DUTが1 kPaに属するわけではありません。
04 — DUT熱負荷は無視されます
動力付きのアビオニクスモジュールがチャンバーに熱を加え、独自の内部温度分布を形成します。
これはチャンバー性能とDUT挙動の両方を評価する際に重要です。
05 — No Live Monitoring
部品は正常圧力に戻った後に回復可能です。
もし要件が高度での運用であれば、テスト後の電源オン確認だけでは検出しようとしたイベントを見逃すことがあります。
06 — トランジションとリカバリーはセットアップとして扱われます
圧力低下、温度変化、安定化および回復は定義された手順の一部となり得ます。
最終設定値が正しいからといって即興で対応すべきではありません。
Selecting a Temperature + Altitude Chamber
テストが定義されると、機器の選択はずっと謎めいたものがなくなります。
そして最初に見る数値が必ずしも最小圧力である必要はありません。
圧力範囲—および圧力制御
最低圧力:1 kPa は、定義条件下でシステムが到達する最低圧力を示します。
UAV試験は54 kPa、35 kPa、26.5 kPaなどの中間条件での制御運転を必要とする場合があります。
これにより、必要な圧力プロファイルを再現する能力が重要であり、単なる低圧限界だけでなく重要です。
最低圧力は仕様の一つです。テストプロファイルが要件です。
温度と圧力を一緒に
試験で低温と低圧の同時を求める場合は、温度範囲と圧力範囲を2つの完全に独立した仕様として読むのではなく、システムの関連する複合条件能力を確認してください。
これはチャンバーを比較する際に特に重要です。
3行に印刷された最高温度、最低温度、最低圧力だけでは、すべての可能な複合運転条件を説明できるわけではありません。
DUT サイズはチャンバーの容積とは異なり
ますUAVコンポーネント、取り付けハードウェア、ケーブル、監視接続はすべて使いやすい作業スペースに収まる必要があります。
チャンバーは意図された試験構成に十分なクリアランスも必要です。
したがって actual:
L × W × H
単に以下と言うのではなく:
"これは中型のフライトコントローラーです。"
Powered DUTs Need Thermal Consideration
試験中に試料が動作するかどうか、またどれだけの熱が発生するかを機器メーカーに伝えてください。
電子UAV部品においては、これはDUT質量と同じくらい重要になることがあります。
Feedthroughはテストシステムの一部です
電源、イーサネット、CAN、センサーライン、熱電対、その他の信号がチャンバー壁を通過する必要がある場合があります。
したがって、給料管の配置はチャンバーが完成した後ではなく、モニタリング計画とともに定義されるべきです。
From Test Requirement to GDJZ-535L-B Configuration
以下を必要とするUAVコンポーネントテストを考えます:
温度制御
減圧
powered
operationexternal monitoring
この要件は基本的な真空チャンバーではなく、温度・低圧環境チャンバーを指しています。
この種の作業におけるITM-LABの構成の一つは GDJZ-535L-B 温度/気候/低気圧試験室です。
主な名目機能には以下が含まれます:
Workspace: 535 L
温度:-40°Cから+150°C
低圧:1 kPaまで
535 Lの作業スペースは、DUTや必要な取り付け装置、接続が使用可能な試験空間内に収まる多くのコンポーネントレベルのUAV試験セットアップに対応可能です。
温度範囲と低圧能力は、プロジェクトに必要な実際の複合条件性能に応じて多様な高度プロファイルに対応できるスペースを提供します。
そして最も重要な数値は必ずしも1 kPaではありません。
1 kPaはチャンバー能力であり、UAV試験の厳しさではありません。
35 kPaでのフライトコントローラー試験は35 kPa前後で設定すべきであり、1 kPaで動作することで「より厳密」になるべきではありません。
同様に、-40°Cのチャンバー能力があるからといって、すべてのUAV部品が-40°Cにさらされるべきではありません。
正しい構成は任務および資格要件から来る。
実用的な機器評価のために、ITM-LABに送信するのに最も有用な情報は以下の通りです:
DUT 寸法と質量、ミッション高度または必要圧力、温度プロファイル、電源状態、熱負荷、曝露時間、圧力/温度遷移要件、フィードスルーおよび監視ニーズ。
これで議論は次の段階から移動できます:
"Do you sell a altitude chamber?"
to:
"このシステムは私のテストを再現できますか?"

私たちがよく答えなければならない3つの質問
真空チャンバーはUAVの高度試験チャンバーと同じですか?
必ずしもそうではありません。
要件が定義された低圧曝露のみであれば、適切な低圧システムで十分かもしれません。
UAVコンポーネントが制御された温度と減圧を同時に経験する必要がある場合、または電力、信号、温度が監視されている状態で動作する場合、試験システムもこれらの要件をサポートする必要があります。
したがって、正しい比較は単に真空チャンバー対高度チャンバーではありません。equipment capability対test profileです。
UAVの高度をチャンバー圧力に変換するにはどうすればいいですか?
標準大気モデルは高度と大気圧の関係を提供します。NASAはこの目的のために大気方程式や参照データを公表しています。
しかし、計算された標準大気圧が適用される試験仕様を自動的に上書きするべきではありません。
ミッション高度を工学的出発点として使い、資格基準から必要なチャンバー圧力を確認してください。
UAVのコンポーネントは高度試験中に動作すべきか?
もし高高度での運用を示すことであれば、動力試験や機能監視が必要になる場合があります。
要件が貯蔵、輸送、生存曝露であれば、標本の状態は異なる場合があります。
まず目的を定義してください。その後、該当する手順に従ってください。
Altitude is over vacuum level
UAV高度試験における有用な質問は以下の通りではありません:
チャンバーはどれくらい低くできますか?
It: is:
このコンポーネントはどの環境で再現する必要がありますか?
多くのUAVコンポーネントにおいて、その答えには圧力以上のものが含まれています:
MISSION ALTITUDE
↓
REQUIRED PRESSURE
↓
TEMPERATURE
↓
DUT オペレーティングステート
↓
HEAT LOAD
↓
DURATION + TRANSITION
↓
FUNCTIONAL MONITORING
↓
CHAMBER CONFIGURATION
このシーケンスは2つの正反対のミスを回避します。
いうのは過小テストです。つまり、低圧を再現しながら、資格要件が実際に要求する温度や運転条件を省いているということです。
もう一つは過剰テストです。つまり、チャンバーの最も極端な機能を単に利用可能だから
といって使う方法です。どちらもテストをより代表的にするわけではありません。
UAVのバッテリー、フライトコントローラー、アビオニクス、センサー、カメラの場合、目標は指定された環境を再現し、その部品がミッションの要求を満たすかどうかを判断することです。
まず高度プロファイルを定義します。2番目にチャンバーを選んでください。
